
- 服务热线
- 18637333097 / 18903801549

在智能仓储与柔性制造车间,大量AGV机器人协同完成物料转运作业,需要无人化充电设施维持持续运转。AGV四川自动伸缩充电站依靠柔性对接结构,降低AGV对位难度,适配集群机器人自动补电场景。项目前期场地规划不合理,容易引发各类充电流转问题,结合场地条件做好布局设计,搭配对应的充电方案,能够改善多机器人集群作业的充电运转状态。
集群作业场景下,充电环节的矛盾大多来自点位规划和调度安排。点位数量设置不足,用电高峰时段多台AGV集中申请补电,出现排队堆积。充电区域动线交叉,AGV进出站点发生路径干涉,影响停靠对位。站点之间预留空间不足,伸缩机构动作空间受限,对接过程容易出现异常。点位全部集中布置在同一区域,局部通行流量变大,加重导航调度压力。缺少任务分流机制,多台机器人同时抢占充电资源,打乱车间物料流转节奏。
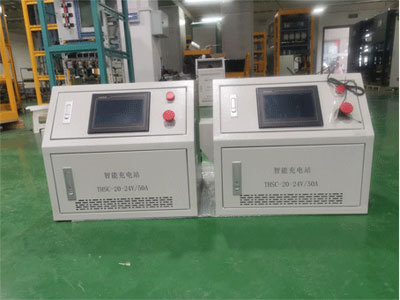
规划四川AGV自动伸缩充电站位置时,先选择作业区边缘或者通道末端,远离主搬运通道,减少搬运动线和充电动线交叉。站点布置要预留足够空间,兼顾AGV本体停靠位置以及伸缩机构对接行程,留出机器人微调对位的活动区域。条件允许时设置单向进出通道,规避相向通行带来的冲突。规模较大的厂区,采用分布式布局思路,把充电站分散布置在不同作业片区,缩短AGV前往补电点位的行驶距离。充电点位地面保持平整,减少导航定位偏移,适配伸缩对接的容错特性。
搭建适配现场的充电方案,从调度层面缓解站点争抢问题。设置分层电量触发条件,分散AGV发起充电请求的时间,避免集中涌入充电区。按作业片区分配对应站点,减少机器人长距离跨区行驶。充电站前端设置等候泊位,排队机器人停靠在指定区域,不占用主通道。充电站把自身占用状态同步给到调度系统,站点处于使用状态时,不再分配新的充电任务。规划阶段预留扩展位置,后续机器人数量增加时,可以新增站点,不用大规模改动原有通道布局。
结合仓库平面图、AGV台数和作业动线,可定制适配现场的充电布局方案,欢迎咨询获取场地规划参考。
 18637333097 / 18903801549

 点击留言
